
Мой блог
Code as Policy: как языковые модели управляют роботами через генерацию кода

Современные исследования в области искусственного интеллекта активно изучают методы взаимодействия больших языковых моделей с физическими манипуляторами. Особое место среди них занимает технология Code as Policy (CaP), при которой алгоритм не управляет электромоторами напрямую, а создает исполняемые скрипты для робототехнических интерфейсов.
Подобный подход позволяет связывать абстрактные текстовые команды с конкретными физическими действиями, открывая новые возможности для автоматизации.
Интерфейс между смыслом и движением
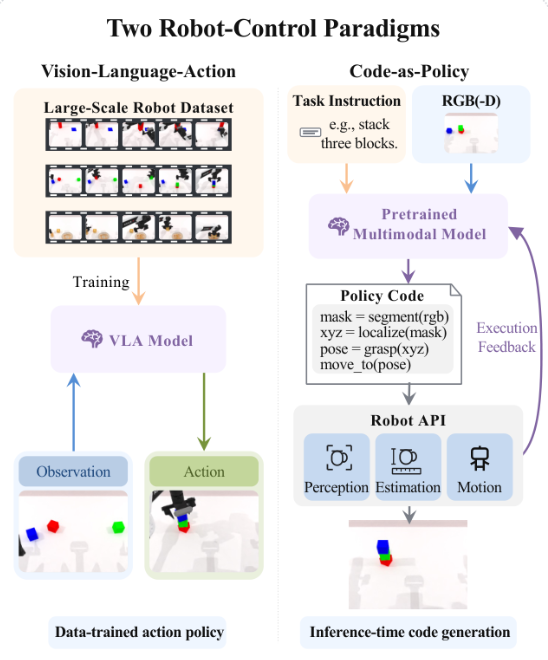
В традиционной робототехнике исторически сложилось два противоположных направления. Первый путь опирается на жестко запрограммированные инженерами последовательности операций, которые минимизируют неожиданные сбои, но обладают крайне низкой гибкостью. Второй подход заключается в сквозном end-to-end обучении, когда нейросеть получает прямые визуальные данные с камер и выдает управляющие сигналы на сервоприводы, предоставляя устройству максимум свободы.
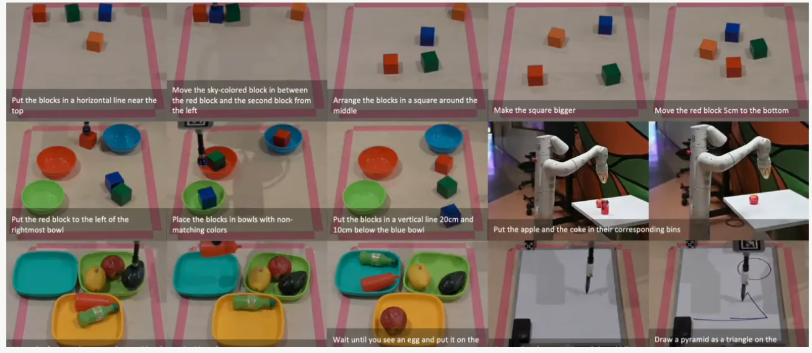
Концепция Code as Policy предлагает промежуточное решение. Языковая модель принимает на вход пользовательскую инструкцию на естественном языке, например требование положить кубик на определенный стол, а также спецификацию доступного программного интерфейса (API) робота. В распоряжении модели оказываются такие функции, как определение координат объекта, перемещение манипулятора и управление захватом.
На выходе формируется стандартный код на языке Python, последовательно вызывающий необходимые команды. Подобный метод меняет функцию нейросети: вместо прямого контроля над физическими моторами она осуществляет логическое рассуждение о задаче. Сгенерированный код становится связующим звеном между семантикой человеческой речи и физическими возможностями аппаратного обеспечения.
Чем хорош метод CaP
Главным достоинством рассматриваемого подхода выступает прозрачность и простота отладки. Если устройство не справляется с поставленной задачей, оператор может изучить созданный код и точно определить локацию сбоя — например, ошибочные координаты, пропущенное препятствие или заблокированный захват. В отличие от сложных нейросетевых архитектур, выдающих лишь вектор вероятных действий, текстовый скрипт поддается детальному анализу.
Вторым значимым плюсом является композиционность. Создав однажды базовую функцию захвата объекта, ее можно многократно применять в самых разных сценариях. Языковая модель самостоятельно формирует параметры и аргументы, адаптируя универсальные блоки под текущую обстановку на рабочей поверхности.
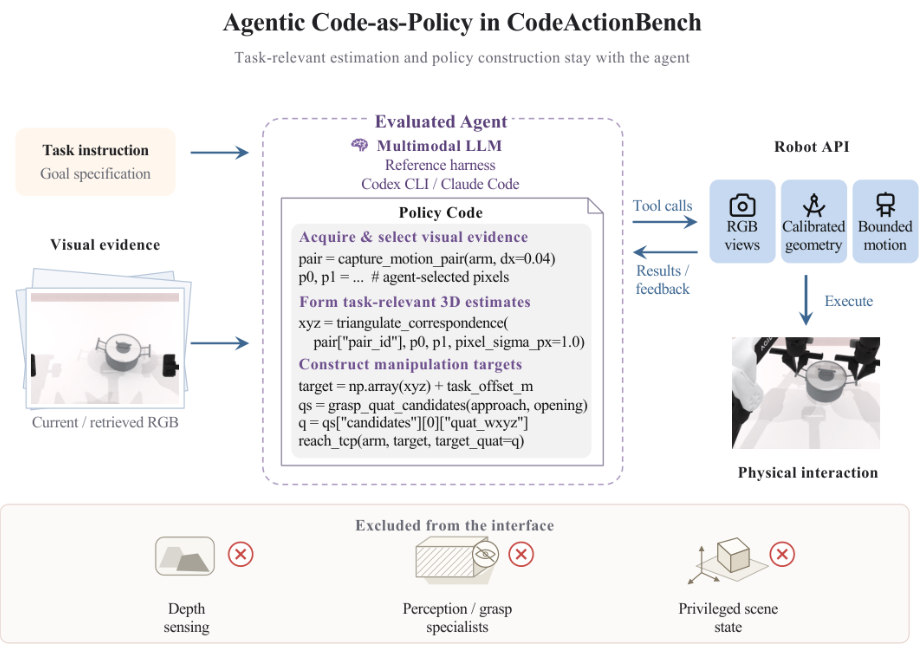
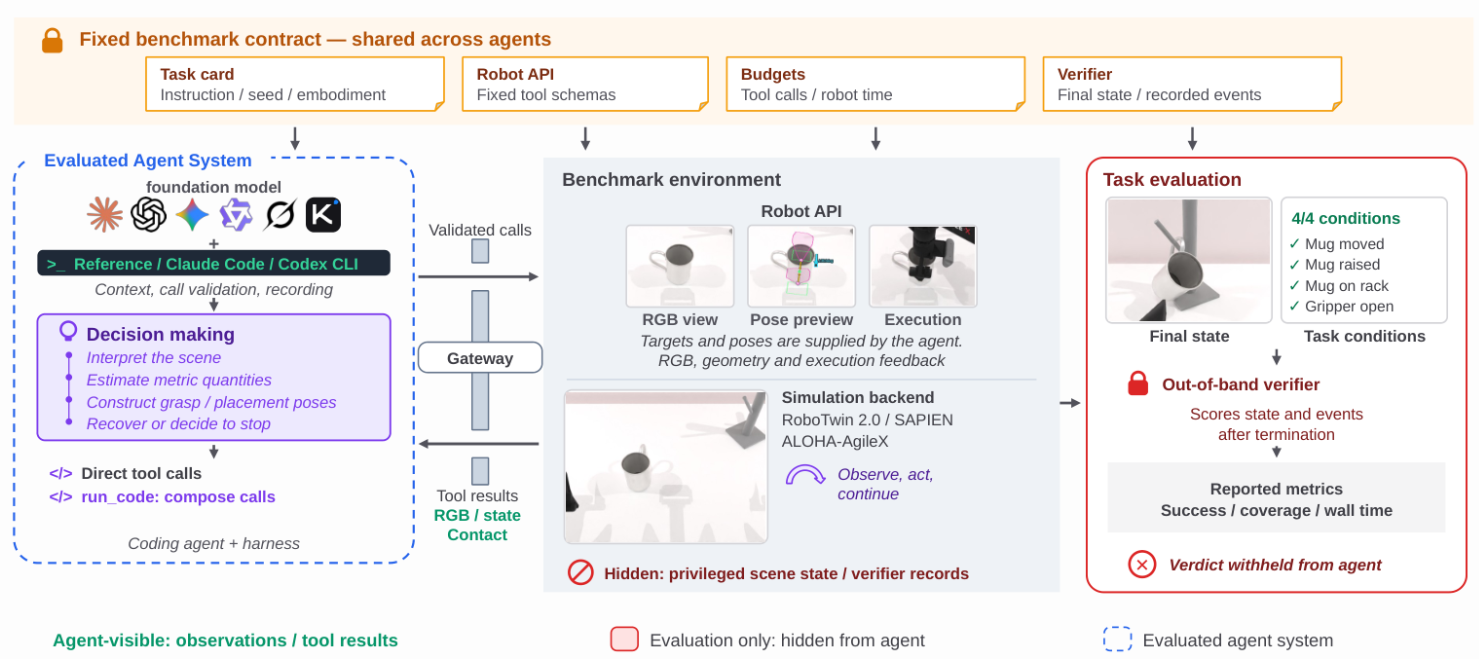
Отдельного упоминания заслуживает отсутствие необходимости предварительного дообучения. Инструменты тестирования, такие как бенчмарк CodeActionBench, намеренно исключают демонстрационные примеры и специализированные сенсорные модули. Вся настройка агента происходит исключительно через текстовые подсказки (промпты) и итеративную корректировку кода на основе поступающих данных.
Когда одного раза недостаточно
На практике однократной генерации скрипта по текстовому запросу недостаточно для стабильной работы. Если бы механизм функционировал по схеме единоразового перевода команды в исполняемый файл, общая эффективность подобных систем оставалась бы минимальной.
Ключ к надежности кроется в замкнутом агентном цикле, основанном на постоянном наблюдении за окружающей средой. На первом этапе система получает текущие параметры системы и RGB-изображение с камер. На основе этой информации языковая модель составляет программу, обращающуюся к программному интерфейсу робота.
После запуска программы агент анализирует обратную связь: фиксирует смещение объекта, успешность захвата или возникшие физические препятствия. На основе собранных сведений модель корректирует код и запускает выполнение повторно. Подобный итеративный цикл позволяет наиболее производительным моделям успешно справляться со значительной частью сложных задач, тогда как однократный запуск демонстрирует гораздо более скромные результаты.
Тем не менее, в таких циклах кроются и скрытые трудности. Анализ траекторий показывает, что алгоритм может ошибочно фиксировать завершение работы, хотя фактически предмет остался на прежнем месте или упал во время переноса.
Когда CaP ломается
В реальных условиях эксплуатации рассматриваемый метод сталкивается с несколькими системными ограничениями. Первой серьезной трудностью является пространственное выравнивание. Понимая общую суть команды вроде переноса предмета относительно другого объекта, модель испытывает сложности с точным определением физических координат в пространстве. Ошибки в калибровке камеры приводят к тому, что манипулятор захватывает пустоту, фиксируя при этом мнимый успех.
Второй проблемой выступает физическая динамика. Захваченный предмет может выскользнуть во время перемещения, поскольку сгенерированный код редко учитывает реальное ускорение, трение и необходимую силу сжатия. Модель не получает непрерывный поток физических параметров в режиме реального времени.
Третий аспект связан с неточной оценкой финального результата. Успешная манипуляция требует реального изменения физического состояния окружающего мира, однако программная система не всегда способна это корректно распознать. Подтверждением служат профильные исследования систем визуальной критики, показывающие, что языковые модели по финальному изображению не всегда могут заметить сорванное выравнивание или нарушение последовательности действий.
Перспективы интеграции в робототехнику
Рассматриваемый подход не заменяет полностью мультимодальные модели, а занимает собственную нишу для решения строго определенных задач. Хотя проблема формирования датасетов для обучения роботов постепенно решается с помощью новых пайплайнов обработки видеоматериалов, генерация кода через текстовые интерфейсы сохраняет уникальные преимущества.
Технология незаменима там, где требуется оперативная адаптация к новым сценариям без трудоемкого сбора обучающих датасетов. Написание текстового описания API занимает минимум времени по сравнению со сбором тысяч демонстрационных траекторий для классических нейросетей.
Оптимальным вектором развития индустрии выглядят гибридные архитектуры. В таких системах генерация кода отвечает за высокоуровневое планирование последовательности шагов, в то время как специализированные контроллеры и низкоуровневые модули обеспечивают физическую точность движений, предотвращая выскальзывание предметов из захвата.
