
Тэг
MuJoCo

01.
Как ускорить симуляцию робототехники: NVIDIA Warp и MJWarp
Практическое руководство по переносу робототехнических симуляций из MuJoCo CPU в параллельную среду MJWarp на базе NVIDIA Warp для запуска тысяч окружений на GPU.
Читать далее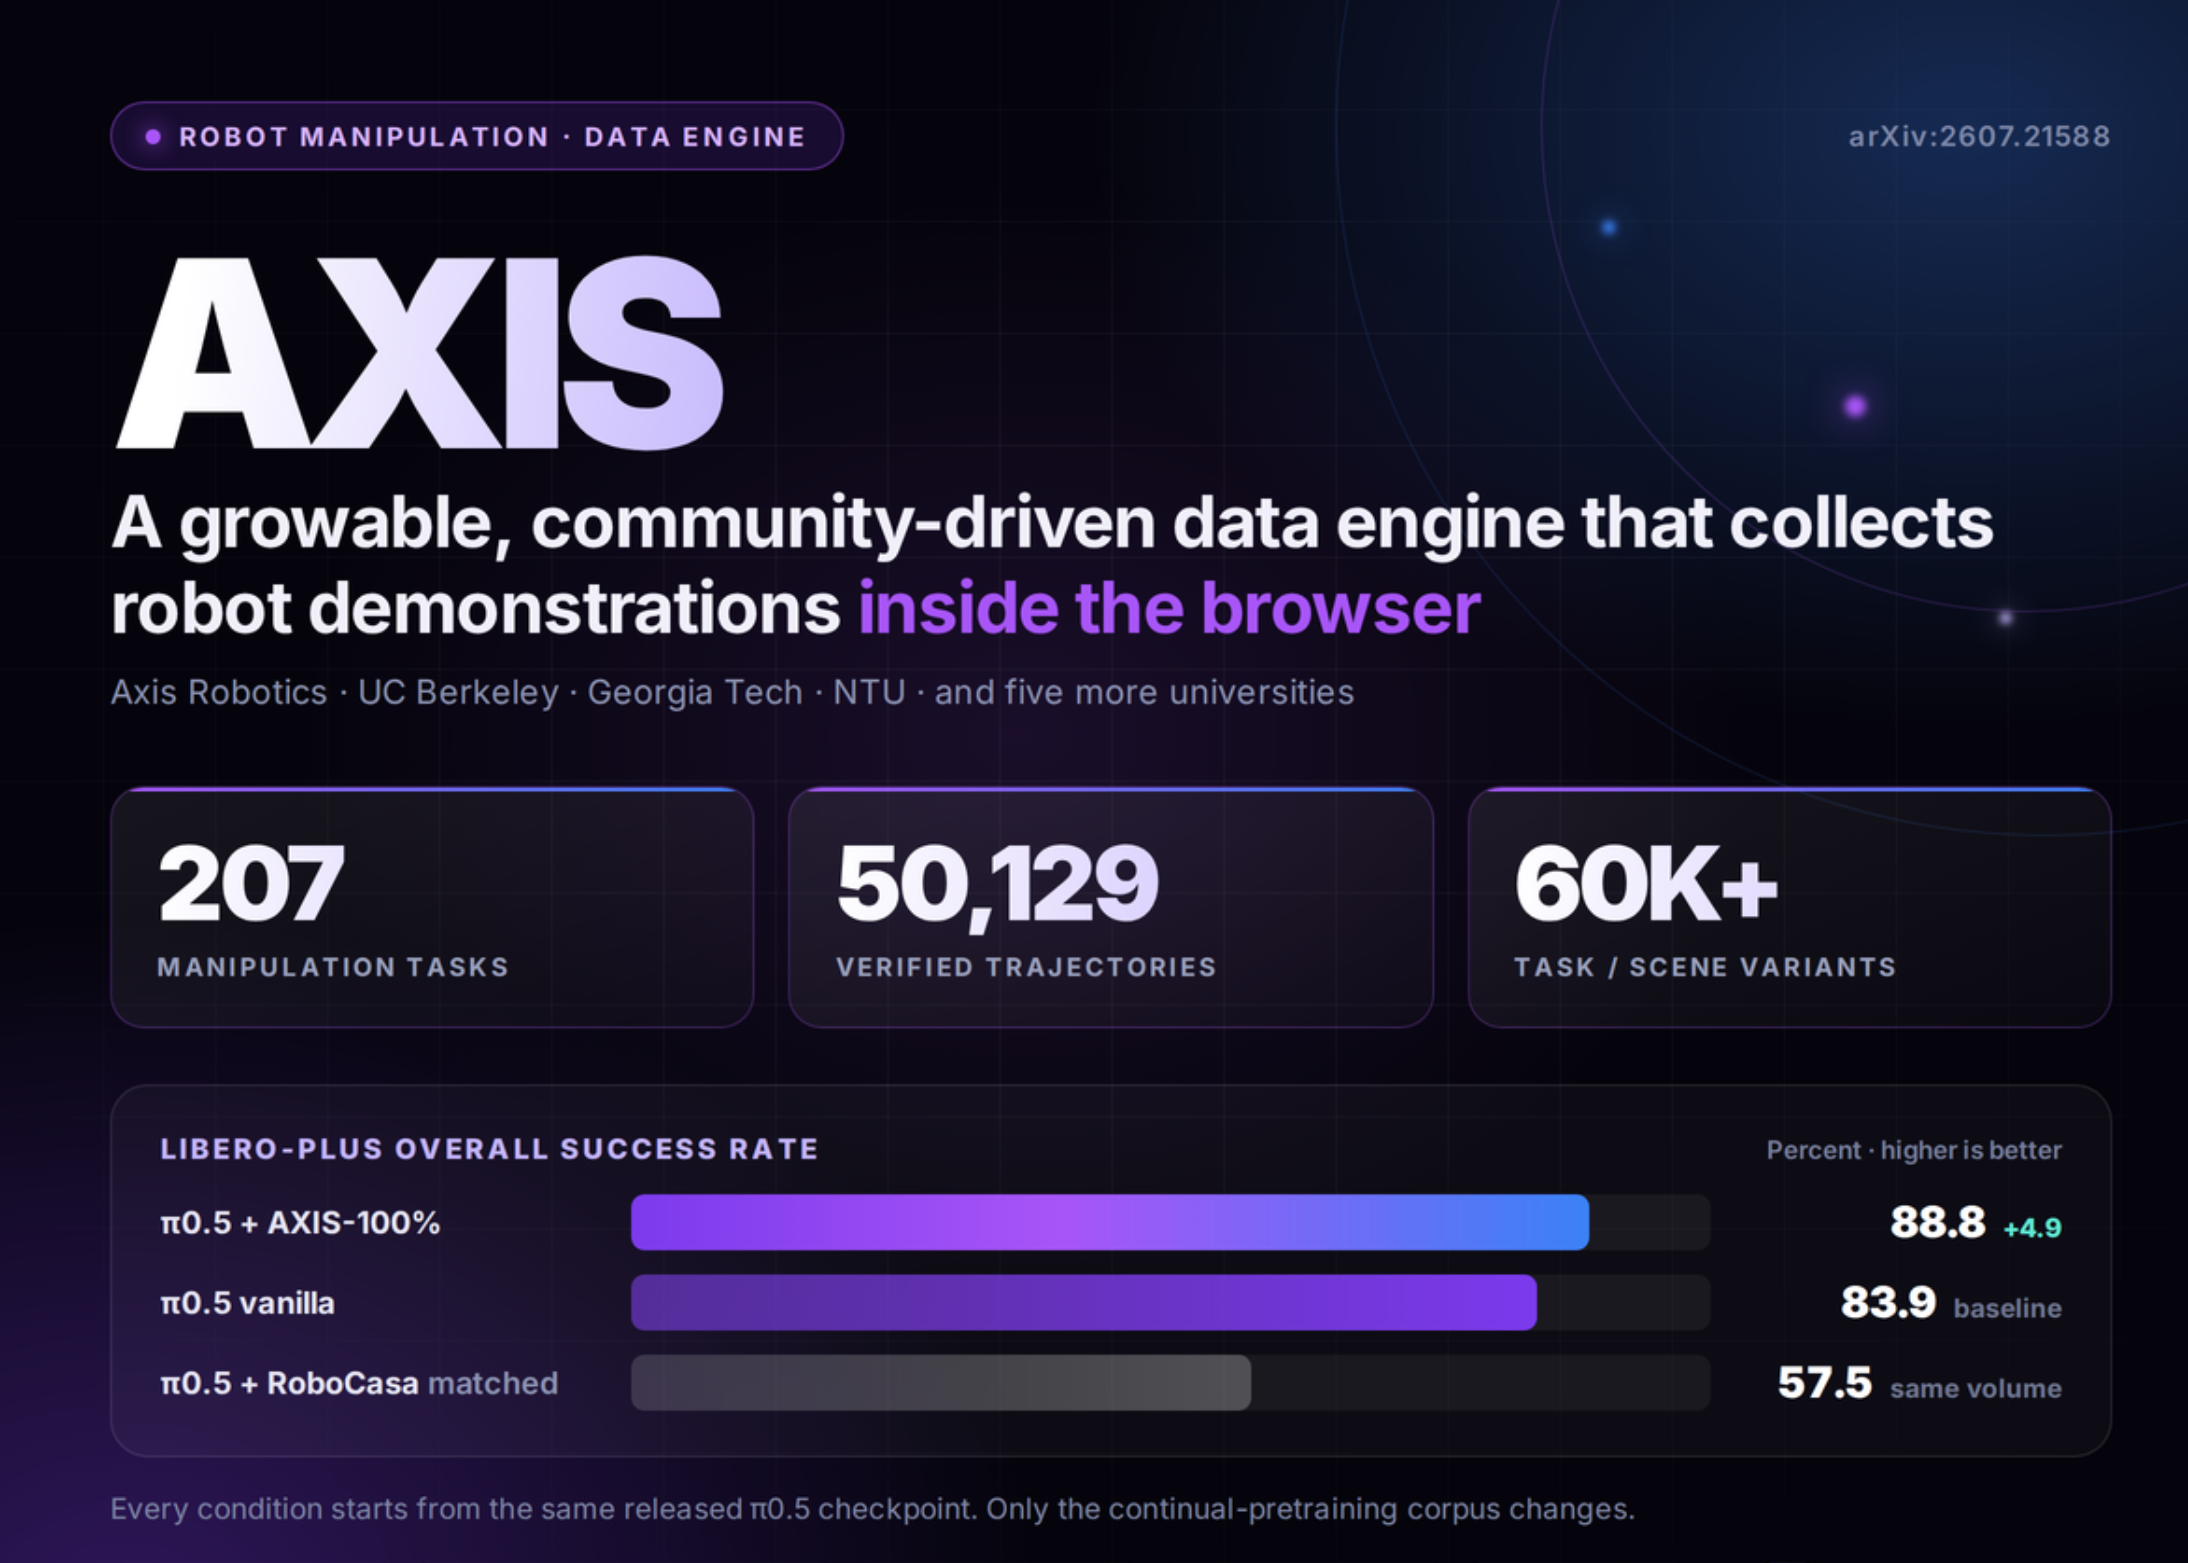
02.
Движок AXIS от Axis Robotics: сбор данных для роботов прямо в браузере
Axis Robotics представила AXIS — браузерный движок для сбора траекторий роботов с использованием MuJoCo WebAssembly и IsaacSim. Разбираем архитектуру платформы и результаты обучения моделей.
Читать далее

01.
