Тэг
робототехника
Что такое world models: как искусственный интеллект предсказывает окружение
Подробный разбор концепции world models в искусственном интеллекте: принципы прогнозирования среды, архитектура, оценка эффективности и методы контроля.
Читать далее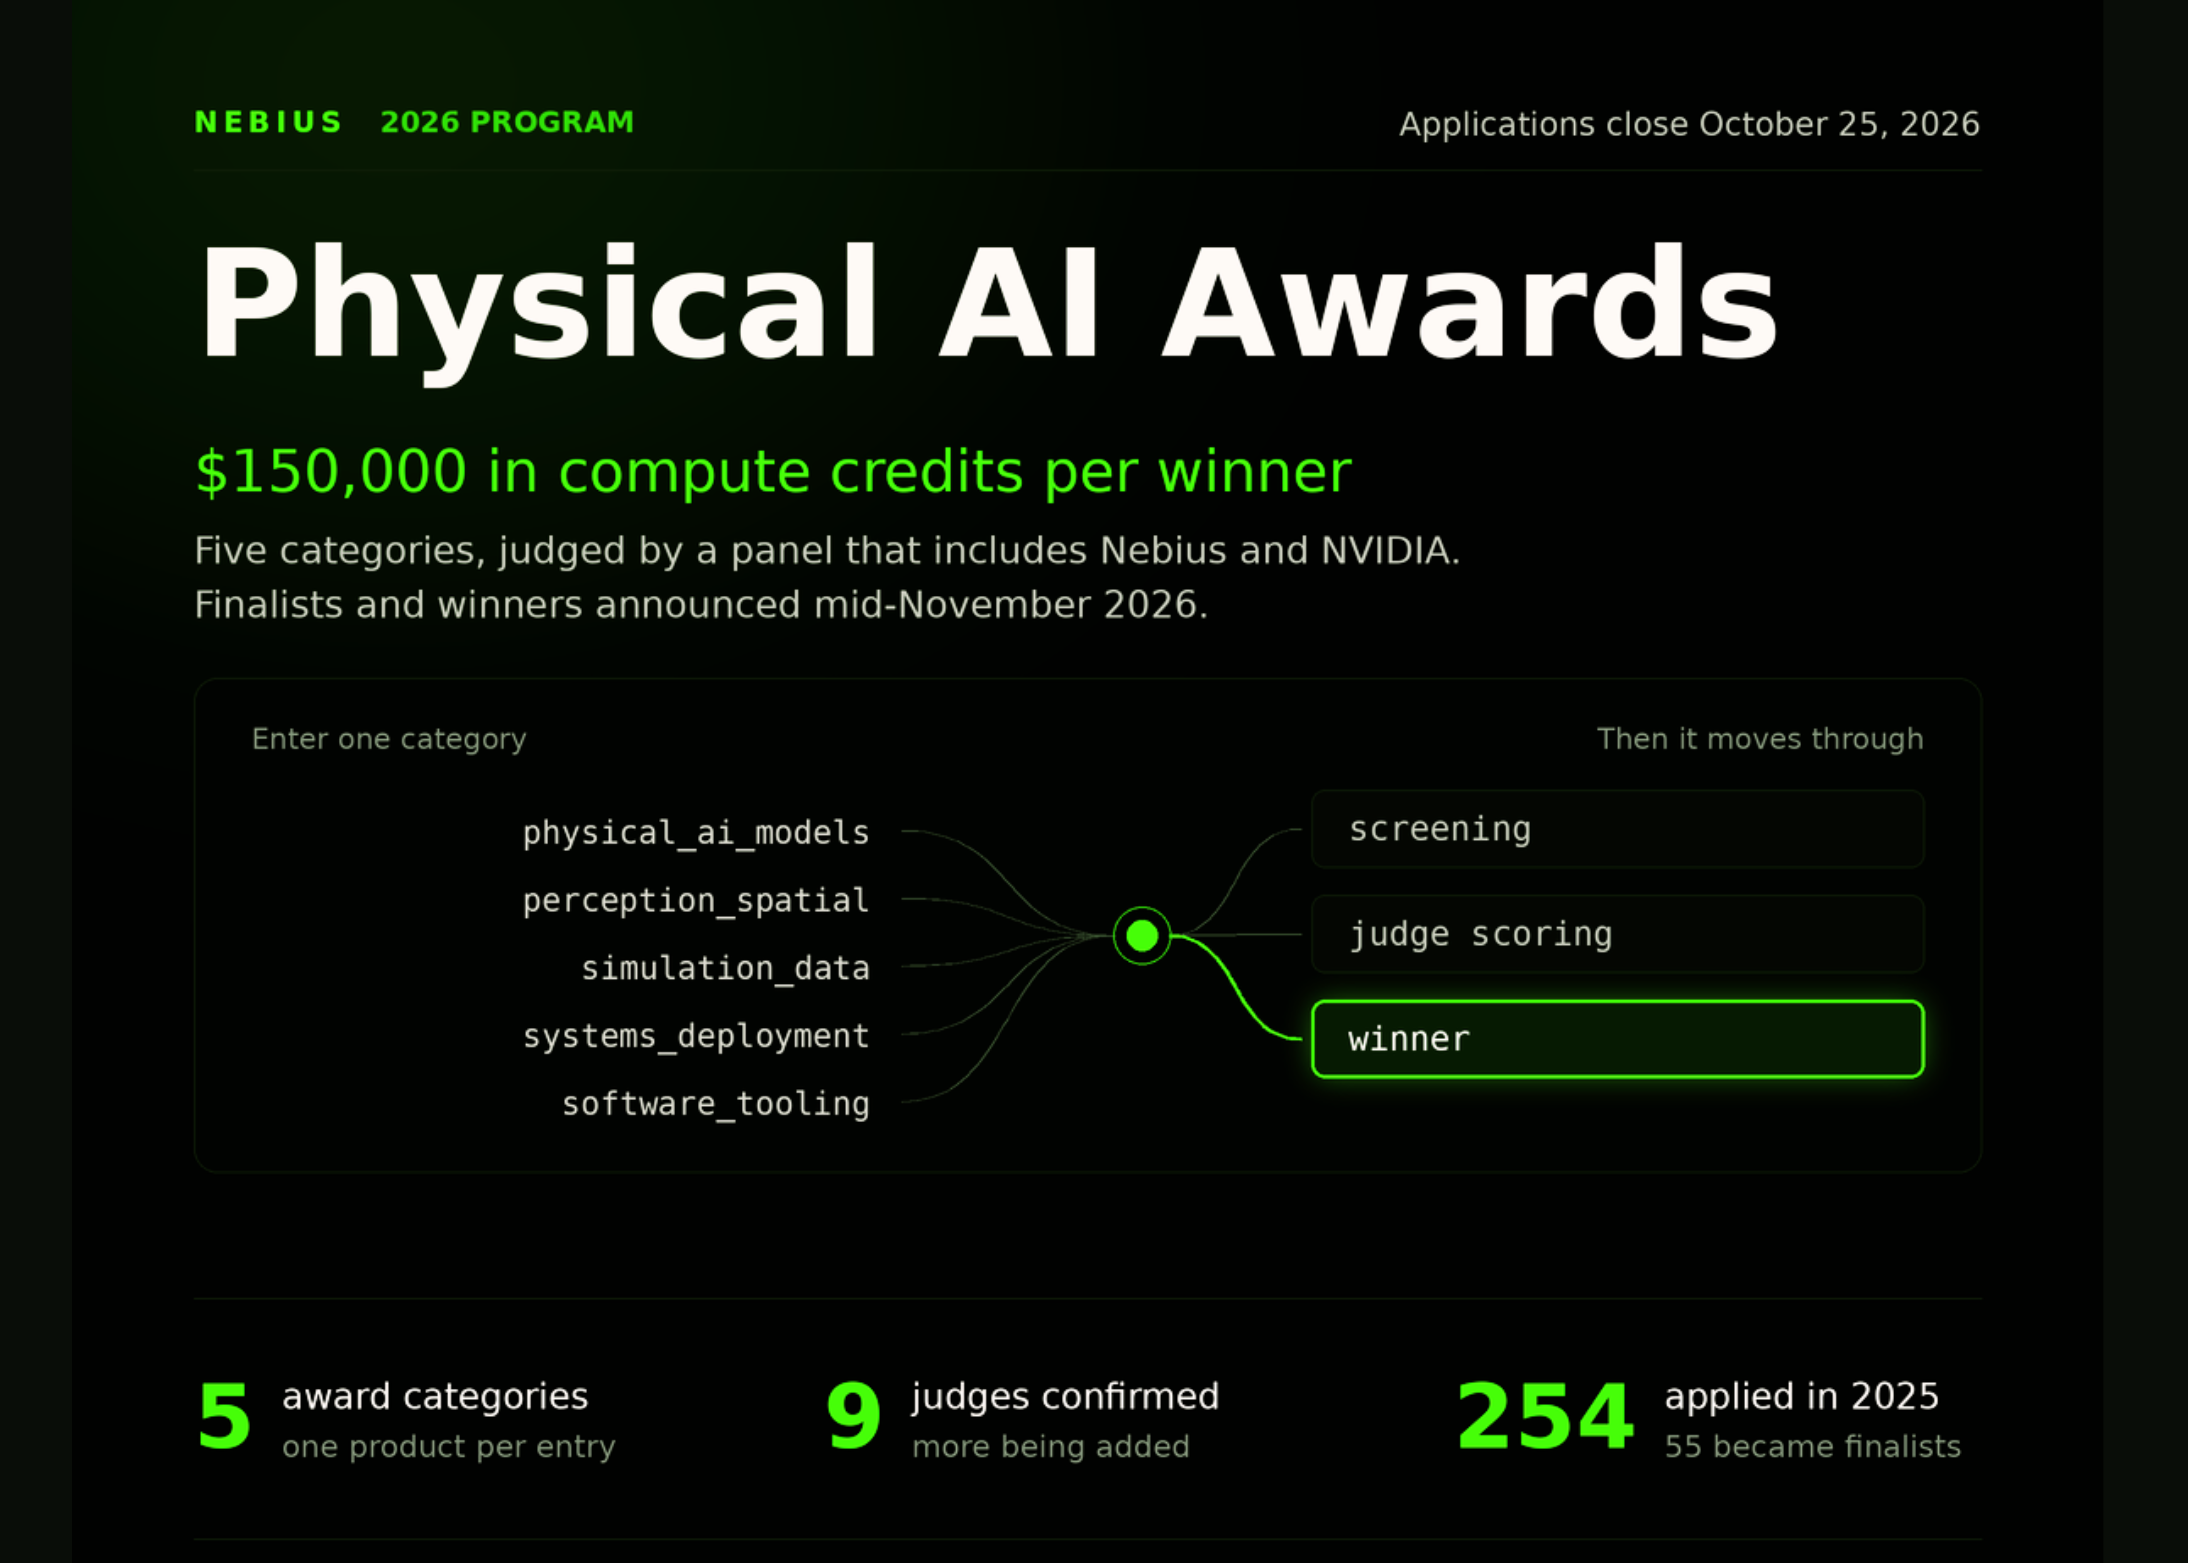
Nebius запускает премию 2026 Physical AI Awards с призовым фондом в виде вычислительных кредитов
Компания Nebius и NVIDIA открыли прием заявок на премию 2026 Physical AI Awards для стартапов в сфере физического ИИ с призовым фондом в $750k.
Читать далее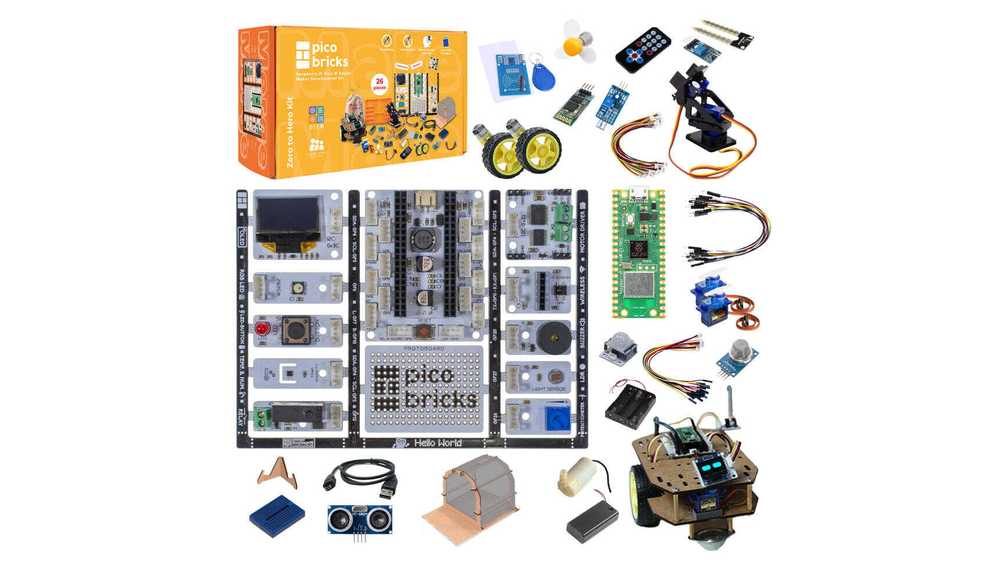
Сложные проекты на Raspberry Pi: 6 крутых наборов для любителей ручной сборки
Обзор шести продвинутых и увлекательных проектных наборов на базе Raspberry Pi для любителей ручной сборки, электроники и программирования.
Читать далее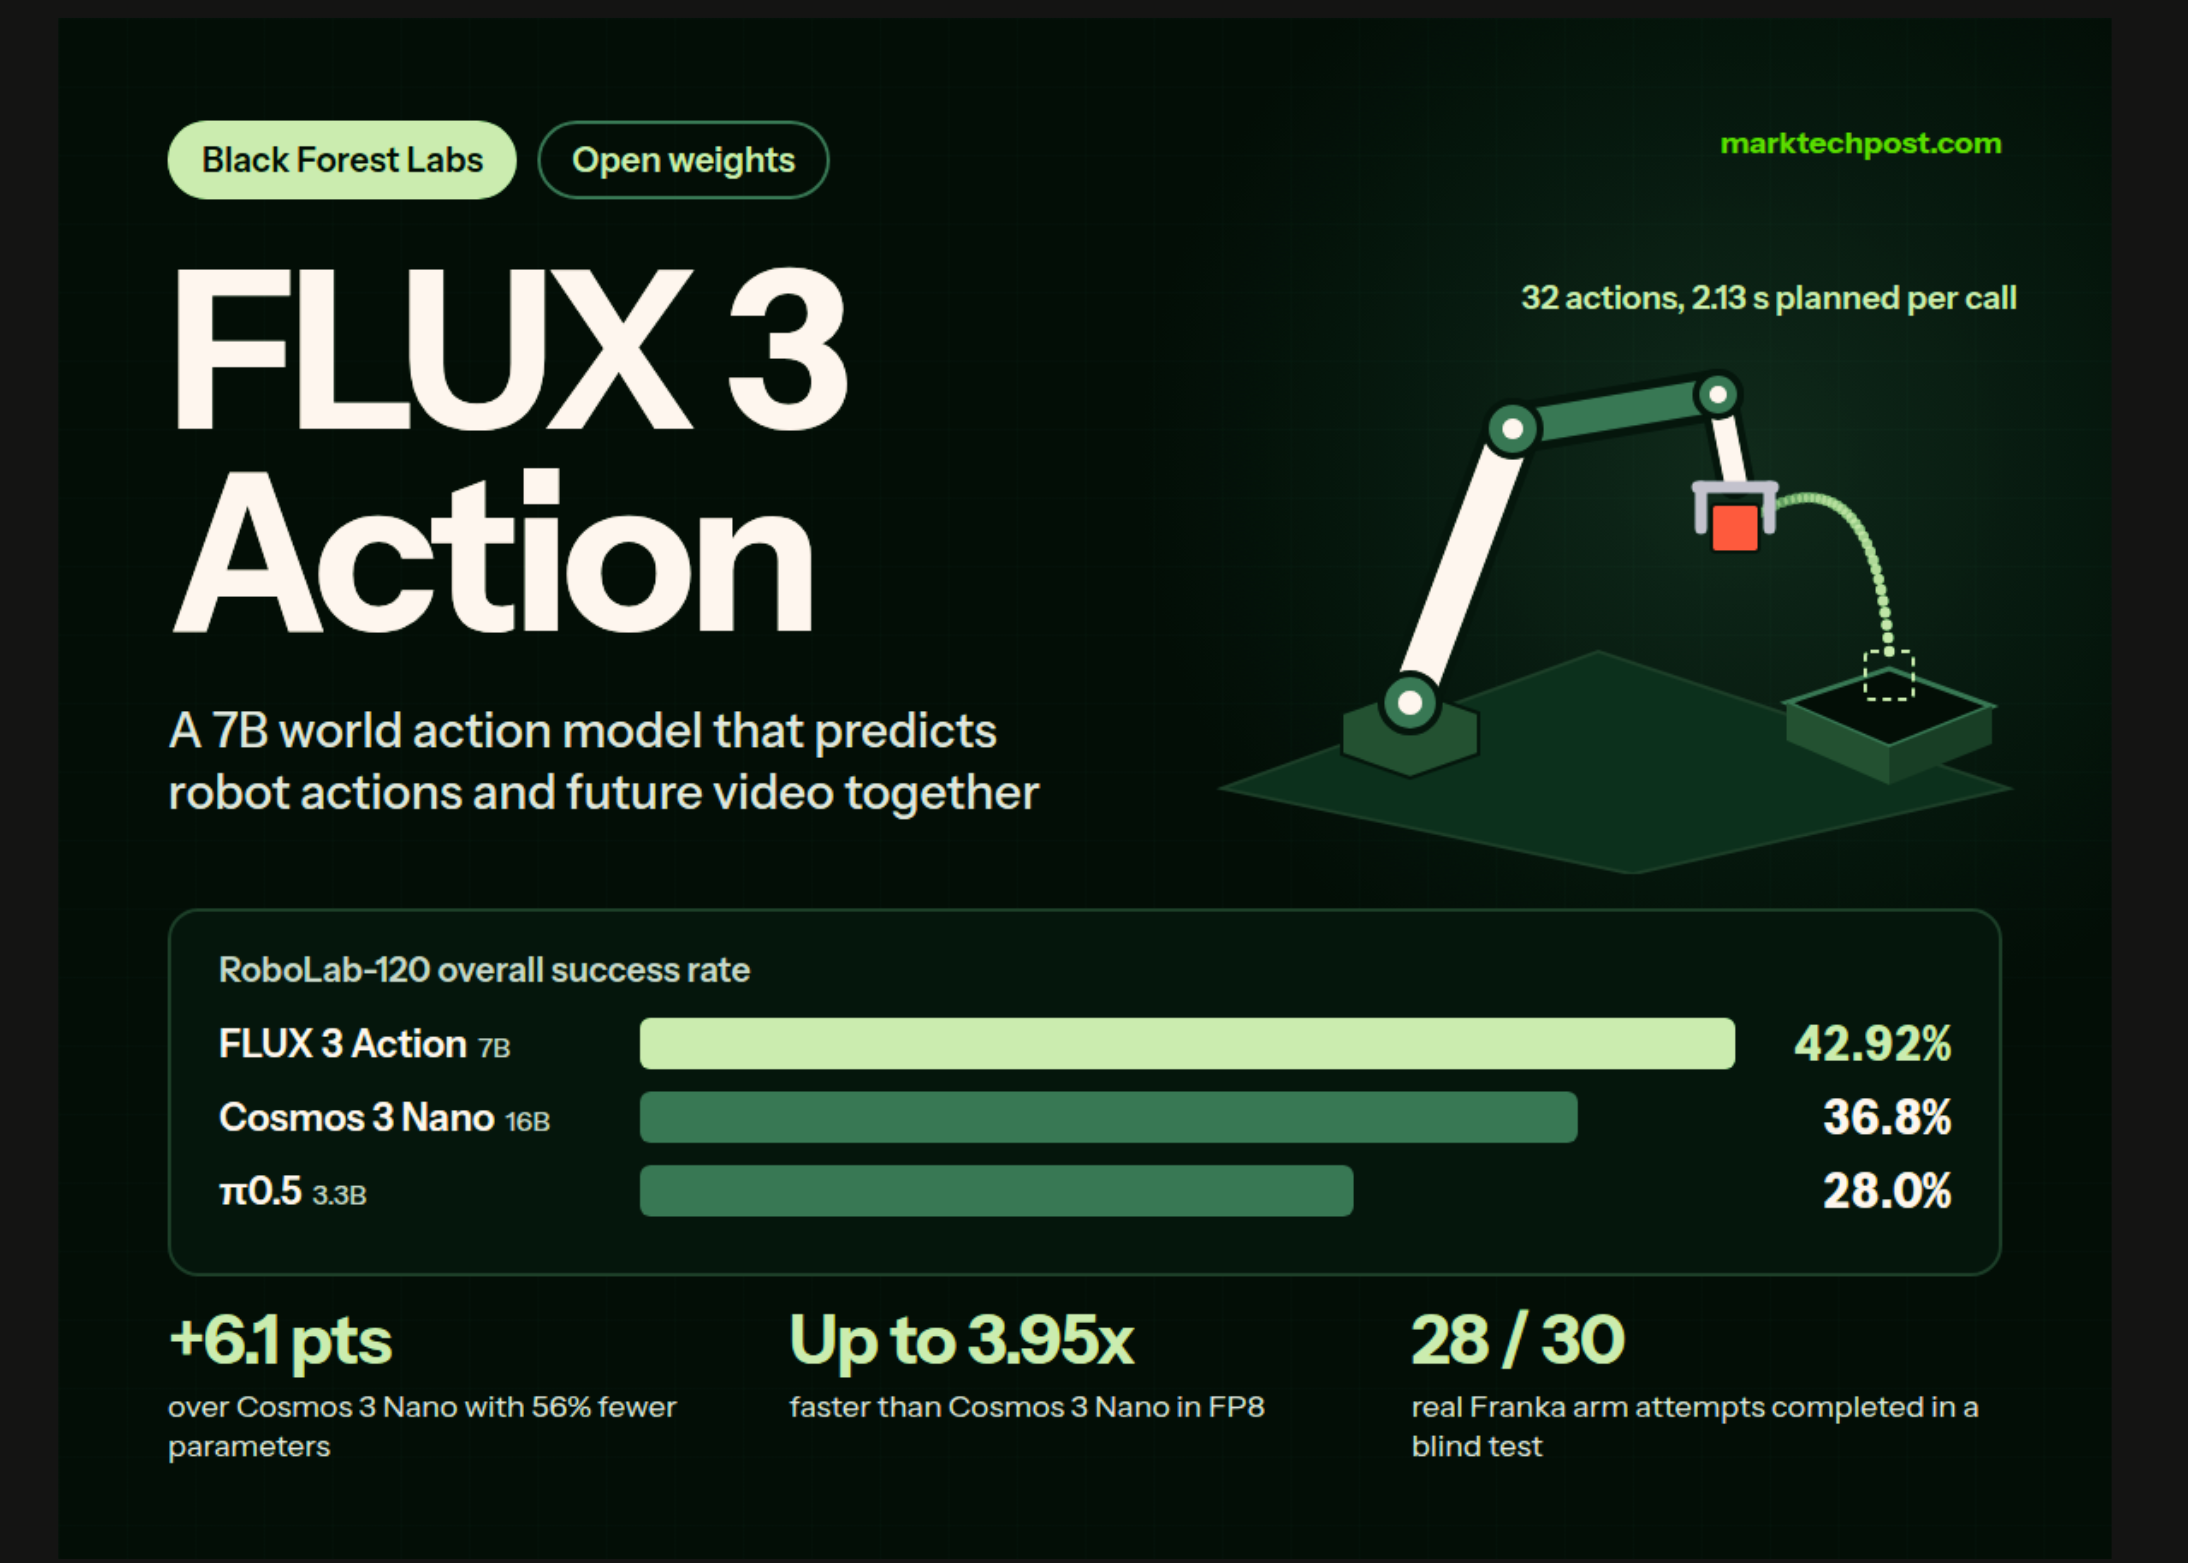
FLUX 3 Action: обзор новой модели управления роботами от Black Forest Labs
Black Forest Labs выпустила FLUX 3 Action — открытую 7B World Action Model для управления роботами, которая возглавила рейтинг RoboLab-120.
Читать далее
Как ускорить симуляцию робототехники: NVIDIA Warp и MJWarp
Практическое руководство по переносу робототехнических симуляций из MuJoCo CPU в параллельную среду MJWarp на базе NVIDIA Warp для запуска тысяч окружений на GPU.
Читать далее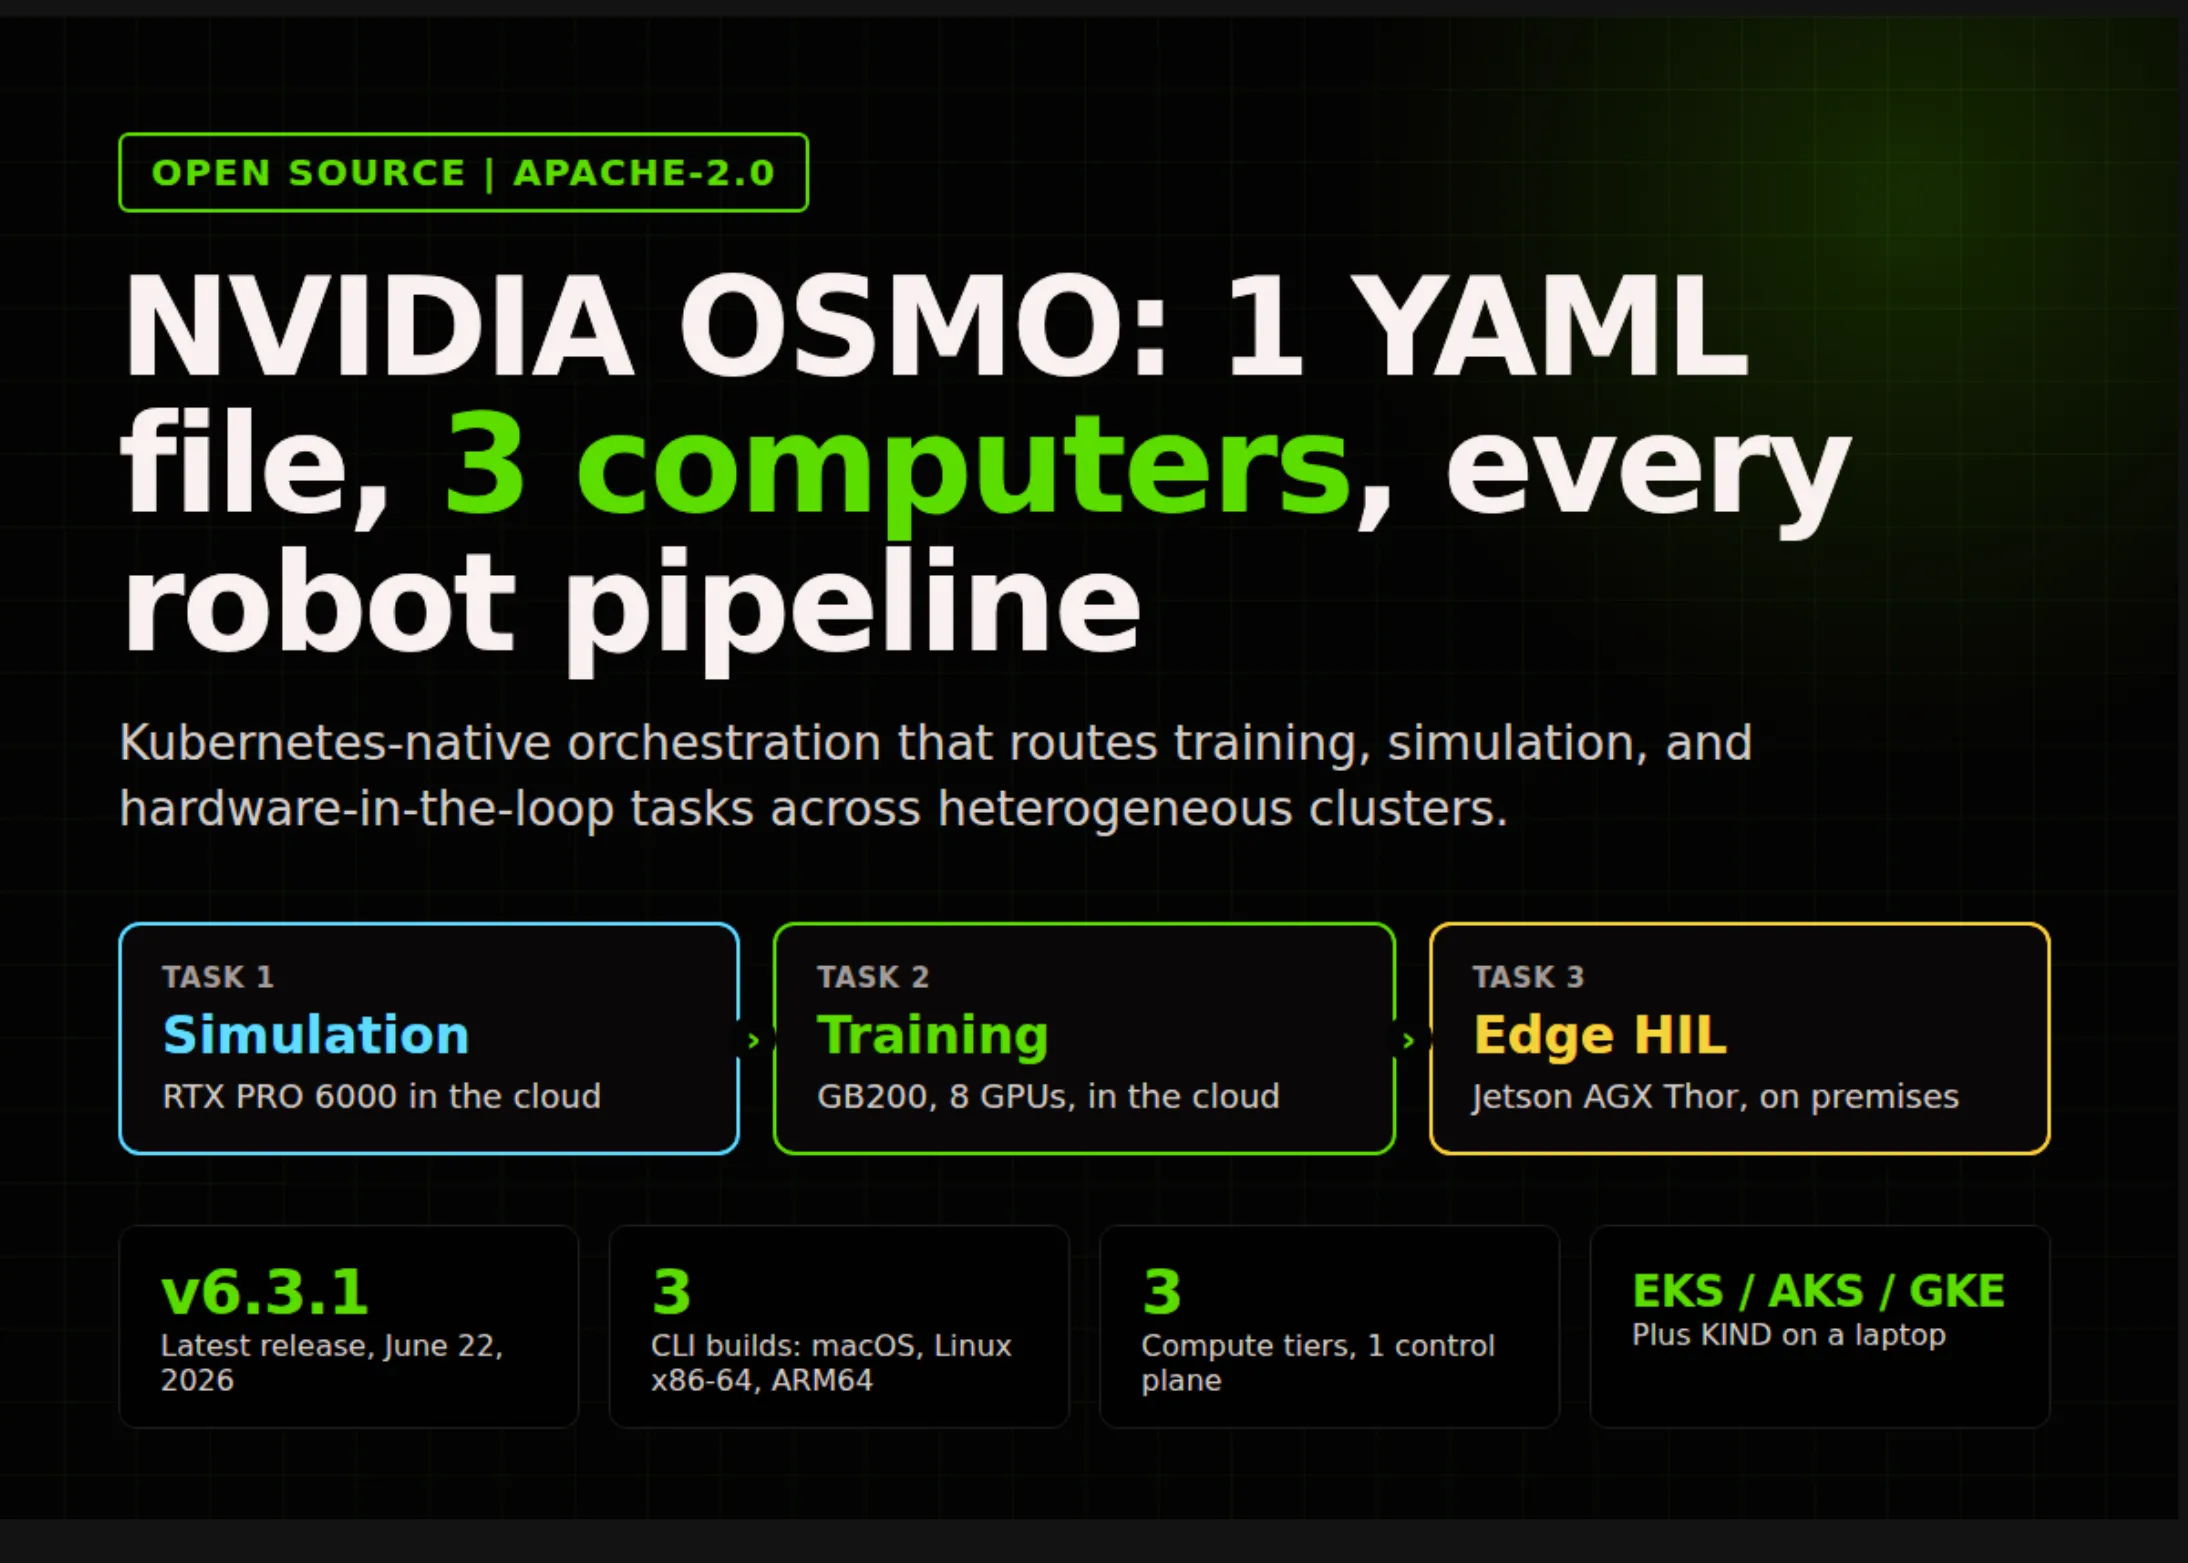
NVIDIA открыла исходный код OSMO: единый YAML-файл для обучения, симуляции и тестирования физического ИИ
NVIDIA выложила в открытый доступ исходный код OSMO — Kubernetes-оркестратора, который позволяет управлять обучением, симуляцией в Isaac Sim и тестированием роботов на Jetson с помощью единого YAML-файла.
Читать далее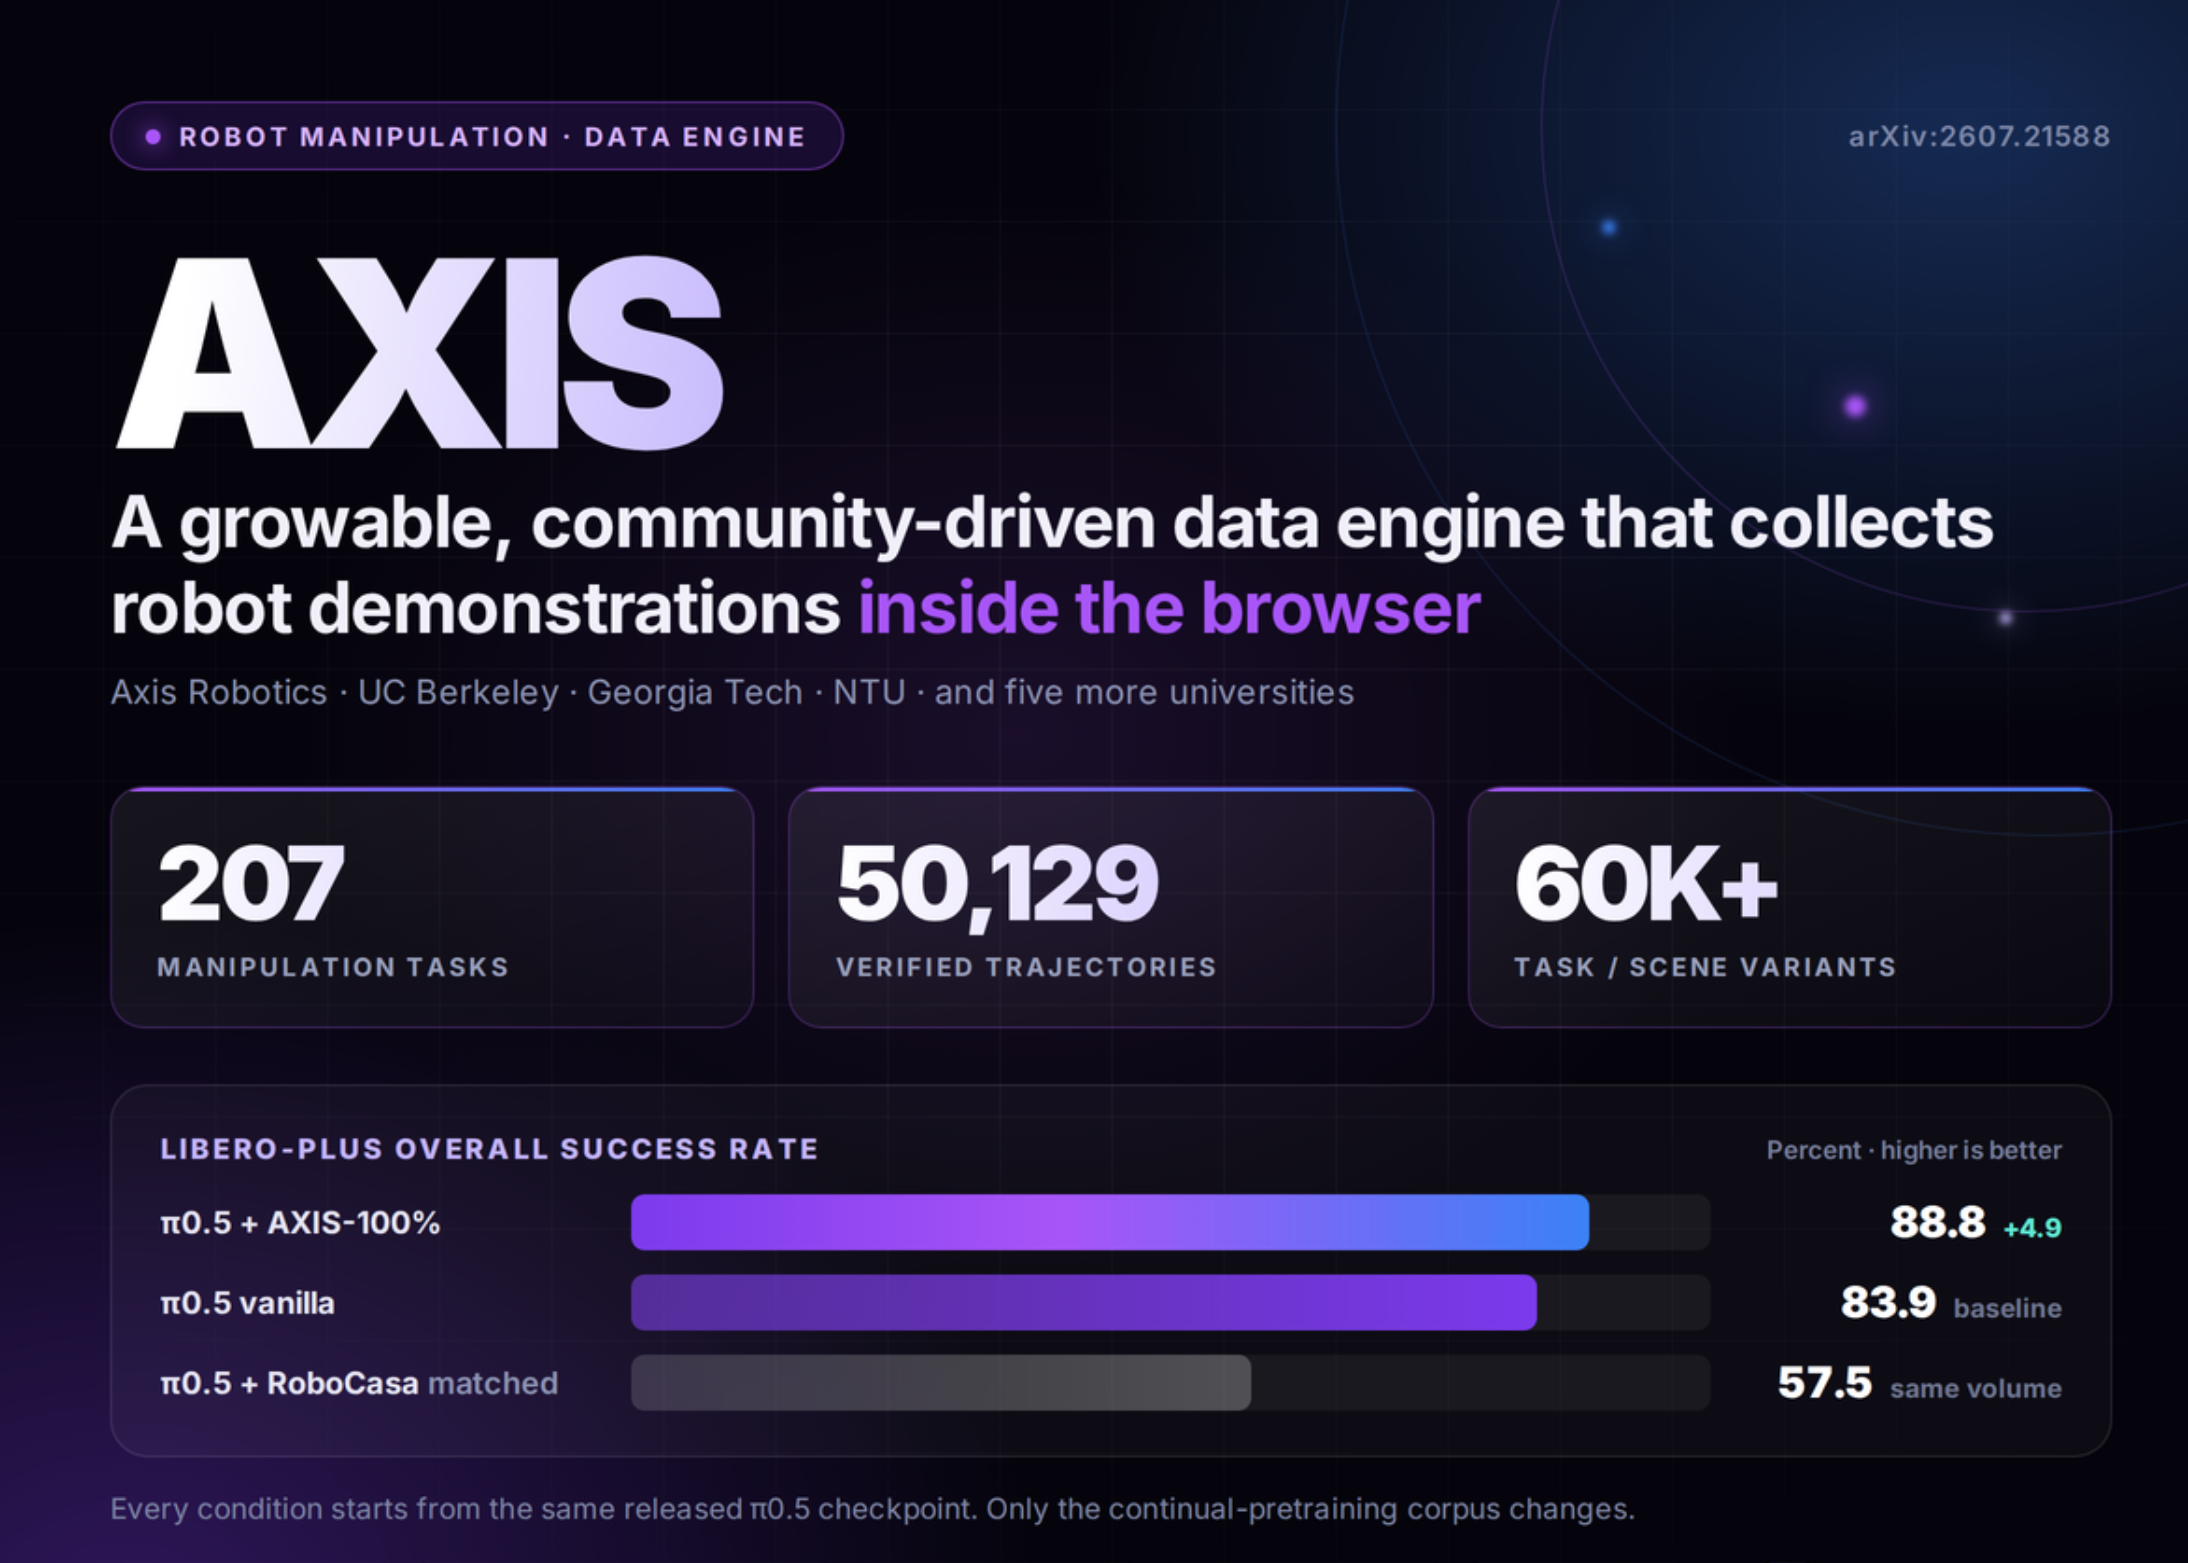
Движок AXIS от Axis Robotics: сбор данных для роботов прямо в браузере
Axis Robotics представила AXIS — браузерный движок для сбора траекторий роботов с использованием MuJoCo WebAssembly и IsaacSim. Разбираем архитектуру платформы и результаты обучения моделей.
Читать далее
AgenticFocus: как превратить любое FPV-видео в датасет для обучения гуманоидных роботов
Разбор технологии AgenticFocus: как новый алгоритм перерабатывает видео от первого лица в обучающие датасеты для гуманоидных роботов без сложного оборудования.
Читать далее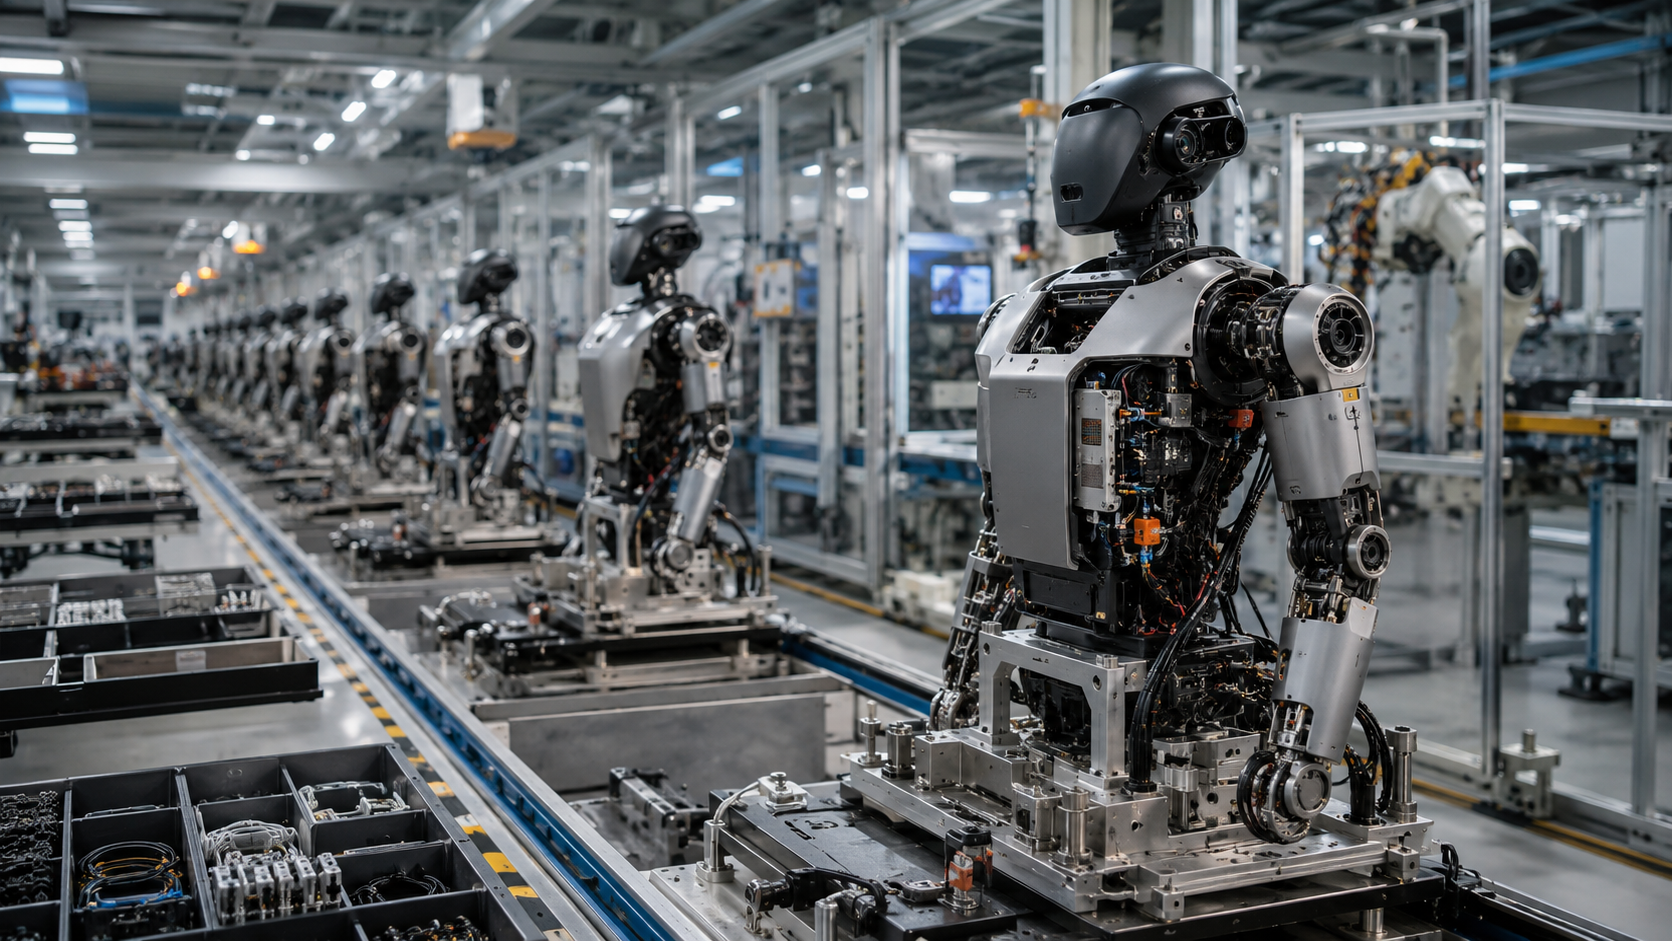
Главный барьер для физического ИИ: почему масштабирование упирается в физику, а не в код
Почему масштабирование робототехники с искусственным интеллектом упирается в промышленные мощности, логистику и физические ограничения, а не в обучение новых нейросетей.
Читать далее
США строят барьеры вокруг дронов и андроидов: почему у Китая сохраняется преимущество в масштабе
США усиливают тарифные ограничения на импорт китайских дронов и роботов. В материале разбираем, почему масштаб производства КНР сохраняет за собой ключевые позиции на мировом рынке.
Читать далее